 Sarjana Terapan Survei Pemetaan dan Informasi Pertanahan

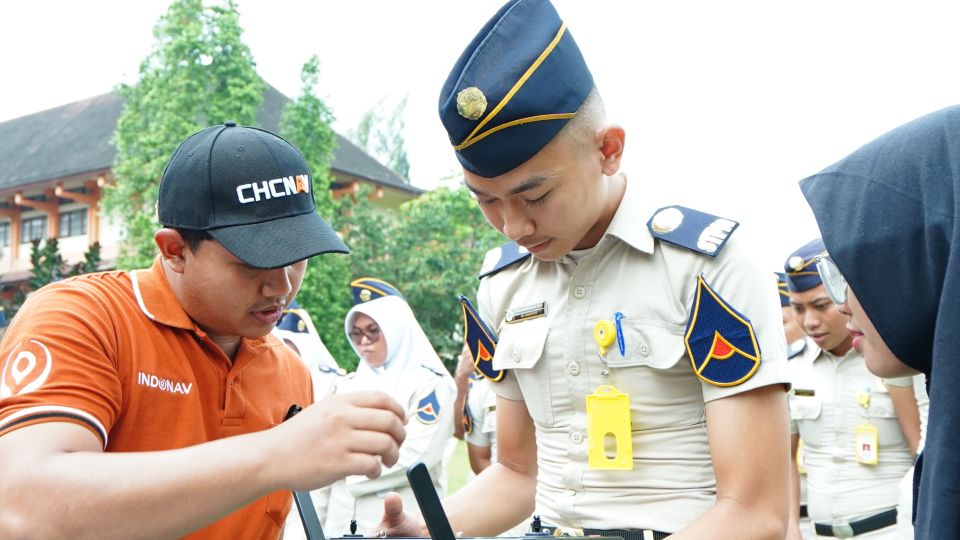
Program Studi Sarjana Terapan Survei Pemetaan dan Informasi Pertanahan Politeknik Agraria STPN menyelenggarakan Workshop Light Detection and Ranging (LiDAR) bekerja sama dengan PT. Indonav Teknologi pada Jumat, 17 April 2026 di Pendopo STPN. Kegiatan ini menghadirkan Rosyita Khoirunnisa sebagai pemateri dan diikuti sejumlah 144 Taruna Program Studi Sarjana Terapan Survei Pemetaan dan Informasi Pertanahan untuk meningkatkan pemahaman serta keterampilan dalam teknologi survei dan pemetaan berbasis LiDAR.
Workshop ini memadukan penyampaian materi teoritis dengan praktik langsung di lapangan. Pada sesi awal, peserta mendapatkan pemahaman mengenai konsep dasar sistem LiDAR pada drone, mulai dari prinsip kerja sensor LiDAR dalam menghasilkan point cloud, integrasi sensor dengan GNSS dan IMU, hingga persiapan penerbangan dan aspek keselamatan operasional drone.
Dalam praktik lapangan, peserta melakukan persiapan perangkat drone LiDAR, kalibrasi sistem, penyusunan rencana terbang, serta penerbangan drone untuk akuisisi data topografi dan objek sekitar. Pemateri juga menekankan pentingnya stabilitas penerbangan, overlap jalur terbang, ketinggian terbang, dan kualitas sinyal GNSS untuk menghasilkan data spasial yang optimal.
Kegiatan kemudian dilanjutkan dengan sesi pengolahan data hasil akuisisi drone LiDAR. Peserta mempelajari tahapan import point cloud, koreksi trajectory dan georeferensi, filtering noise, klasifikasi point cloud, hingga pembuatan Digital Terrain Model (DTM), Digital Surface Model (DSM), dan visualisasi model 3D. Dalam sesi praktik, peserta juga mencoba pengolahan data menggunakan perangkat lunak LiDAR, pembersihan noise, pewarnaan point cloud, dan ekspor hasil pengolahan ke format pemetaan.
Selain teknologi drone LiDAR, workshop juga membahas penggunaan teknologi SLAM (Simultaneous Localization and Mapping) laser scanner untuk pemetaan cepat area indoor maupun outdoor. Peserta diperkenalkan pada prinsip kerja SLAM, keunggulan dibanding metode scanning statis, serta teknik akuisisi data menggunakan handheld/mobile laser scanner.
Pada sesi praktik, peserta melakukan pengambilan data dengan berjalan mengelilingi area pemetaan sambil memonitor kualitas data secara langsung. Materi pengolahan data SLAM kemudian dilanjutkan dengan registrasi point cloud, koreksi drift, cleaning data, hingga visualisasi model 3D hasil scanning.
Melalui workshop ini, peserta memperoleh pengalaman langsung mulai dari tahap akuisisi data hingga pengolahan point cloud menjadi informasi spasial yang dapat dimanfaatkan untuk kegiatan survei, pemetaan, dan pemodelan 3D. Kegiatan berlangsung interaktif dan memberikan wawasan mengenai perkembangan teknologi pemetaan digital yang semakin cepat, akurat, dan efisien.